
东南大学李全团队受邀发表模块化可重构软体驱动器文章
发布时间:2026-10-11 发布者:李震 浏览量: 10
字体: 小 中 大
【东大新闻网10月11日电】(通讯员 汤玉琪)近日,东南大学智能材料研究院院长、首席科学家、智能科学与工程学院李全团队以“Lantern-inspired Pneumatic Soft Actuators with Modular Reconfigurability”(灯笼启发的模块化可重构气动软体驱动器)为题,受邀在细胞出版社旗舰材料学期刊《Matter》上发表Preview亮点评论文章。
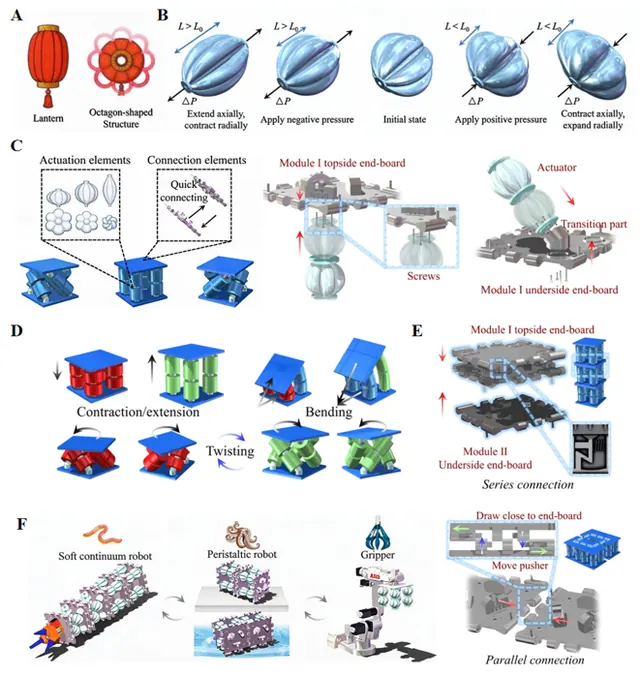
灯笼启发的星形气动骨架与模块化可重构软体驱动器设计策略示意图 软体机器人以其柔顺性、安全性和环境适应性,在医疗康复、人机交互以及复杂环境探测等领域具有广阔的应用前景。然而,传统软体驱动器在制造完成后,其变形行为即被固化,难以在制造后重新编程。
例如,人工肌肉的收缩依赖被动弹性回弹实现伸展,弯曲驱动器只能沿模塑时预设的折痕变形,而为特定运动模式进行几何优化的驱动器,若要实现不同的运动功能,则需完全重新设计与制造。 这篇亮点评论评述了近期发表于 Cell Reports Physical Science 2026, 7, 103535 的研究工作。该工作受传统灯笼与杨桃的结构启发,设计了一种多角度星形可伸缩气动骨架单元( MRPSU ),其星形截面使驱动器在单一中性状态下即可实现收缩与伸长,并可通过选择性增压或重新安装实现弯曲与扭转,打破了传统软驱动器单向变形的局限。
通过从基础单元到标准模块再到完整机器人的分级重构策略,一套标准化组件即可重组为多种机器人系统,实现六种独立、双向的运动模式,并已成功用于连续体机械臂、陆上与水下运动以及软体抓手的演示。 该评论进一步指出,这一星形几何与分级重构策略有望迁移至液晶弹性体等响应性聚合物,为实现自持式、仿生的软体机器人提供新的思路,也为推动软体驱动器从单一功能走向多功能、可重构的硬件平台奠定了重要基础。 该亮点评论的第一作者为东南大学青年教师邹玮珂,通讯作者为东南大学李全、汤玉琪。研究工作得到了江苏省创新团队计划、中央高校基本科研业务费、江苏省自然科学基金、中国博士后科学基金、国家资助博士后研究人员计划以及江苏省卓越博士后计划等项目的资助。 论文链接: https://doi.org/10.1016/j.matt.2026.103049
供稿:智能科学与工程学院 (责任编辑:孙艳 审核:宋业春)
上一篇: 下一篇: