
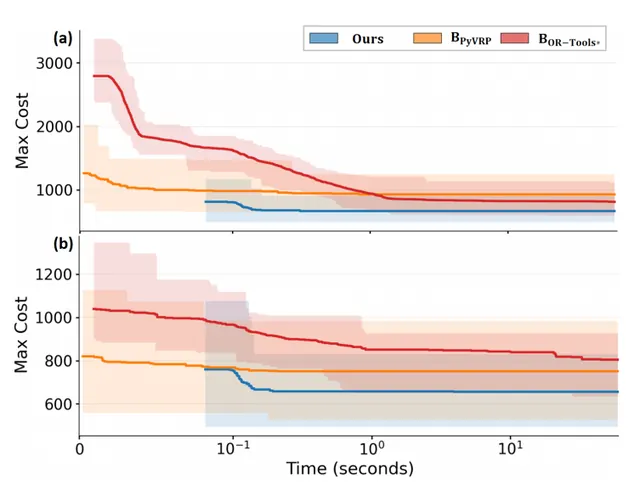
研究在三张具有不同地形的地图上构建测试实例,设置包含60至150个目标节点、5至20台机器人的多种配置,每种配置进行30次随机测试,并在统一的60秒求解时间上限下,与已有的开源求解器PyVRP、Google OR-Tools及经过负载均衡调优的OR-Tools进行比较。结果显示,在仅包含分配约束,以及同时包含分配约束与资源约束的实验中,PyRCH持续取得更低的最大完成时间;加入时间窗口约束后,其解质量与PyVRP接近,并优于调优后的OR-Tools。
在代表性的分配约束及资源约束测试中,PyRCH 能够在不到0.1秒的时间内找到高质量解,并随着计算时间增加继续改进,体现出用于在线任务规划的潜力。